Nos ROV d'inspection pour cuves, réservoirs et bassins
Le drone sous-marin, ou ROV (Remotely Operated Vehicle), est un robot subaquatique téléopéré depuis la surface. Bien plus qu'une caméra : il emporte sonars, sondes et lasers là où l'homme ne peut pas aller.
Nos ROV d'inspection pour cuves, réservoirs et bassins
Le drone sous-marin, ou ROV (Remotely Operated Vehicle), est un robot subaquatique téléopéré depuis la surface. Bien plus qu'une caméra : il emporte sonars, sondes et lasers là où l'homme ne peut pas aller.
Les robots sous-marins d'inspection de la flotte VEAD
Pas des drones de loisir faits pour l'eau claire : nos robots subaquatiques sont sélectionnés et configurés pour les environnements industriels difficiles.
Architecture modulaire
Sonars, sondes de mesure ou pinces s'ajoutent selon votre besoin.
Stabilité maîtrisée
Un rapport poids/puissance qui tient le robot immobile, même dans les remous.
Vision augmentée
Caméras HD et 4K, et éclairage déporté pour voir dans les eaux troubles des cuves et ouvrages.
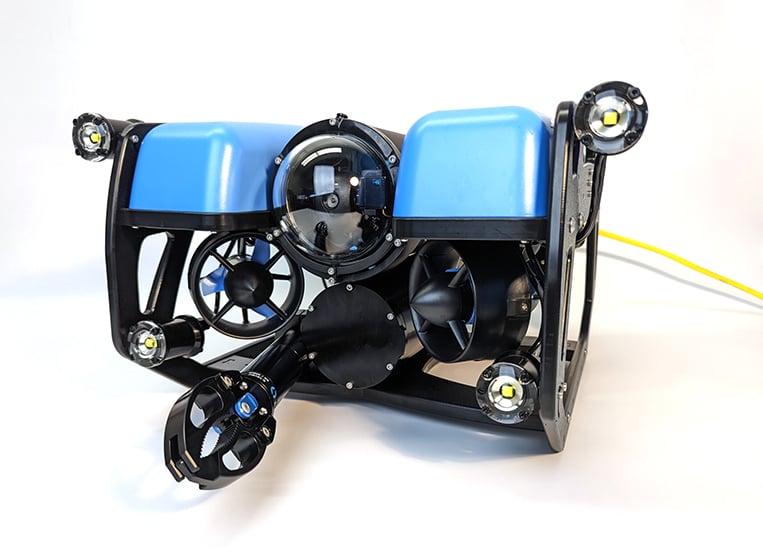
BlueROV2
100 m de profondeur, 300 m en version aluminium. Caméra HD 1080p de série.
DTG3
200 m de profondeur, caméra 4K, 8,5 kg.
ExRay ROV
Robot d'inspection de la flotte VEAD, caractéristiques détaillées sur demande.
Notre force : des mini-ROV d'observation, mis à l'eau à la main par une trappe. Mise en œuvre rapide sur n'importe quel site, sans grue ni navire.
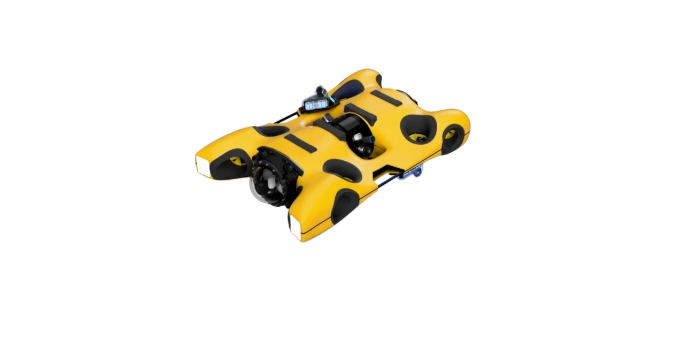
Définition technique du ROV (Robot subaquatique)
Contrairement à un AUV qui navigue seul selon un programme, le ROV est relié à la surface par un câble : c'est un outil de téléprésence en temps réel.
Son châssis ouvert (« open frame ») accueille les équipements utiles à chaque mission :
- Bras manipulateurs pour la préhension.
- Sondes de mesure physico-chimique.
- Sonars et caméras additionnelles.
Le saviez-vous ? Un mini-ROV d'inspection se transporte dans une valise et se met à l'eau à la main, par une simple trappe de visite.
La technologie du ROV, brique par brique
Six briques font la différence entre un drone de loisir et un robot d'inspection industrielle.
L'ombilical : la colonne vertébrale du système
Le câble qui relie le robot à la surface est sa ligne de vie :
- L'énergie : des batteries échangeables sur le terrain, pour enchaîner les plongées avec assez de puissance pour les éclairages LED et les propulseurs.
- Les données en temps réel : le câble remonte la vidéo en direct, les sonars et les capteurs sans latence.
Propulsion vectorielle et stabilité (6 DoF)
Ses propulseurs permettent au robot d'avancer, de monter et de pivoter. Une centrale inertielle maintient son cap et son assiette : le pilote peut se stabiliser face à un défaut pour le filmer.
La vision : optique et éclairage
Sous l'eau, les couleurs disparaissent et l'obscurité domine. Le robot embarque :
- Des capteurs haute sensibilité qui voient dans la quasi-obscurité.
- Des objectifs grand angle pour un large champ de vision.
- Un éclairage LED déporté qui évite l'effet « mur blanc » des particules (rétrodiffusion).
Au-delà de l'image : les sonars
Quand l'eau est trop trouble pour la caméra, le robot passe au son, une technologie également utilisée en bathymétrie (voir NOAA) :
- Sonar à balayage : une image à 360° pour se repérer.
- Sonar multifaisceaux : voir à travers l'eau trouble, en 3D.
- Sonar latéral : cartographier le fond sur de grandes distances.
Contrôle non destructif (CND / NDT)
Le robot devient le « taxi » d'outils de mesure de précision :
- Jauge à ultrasons : l'épaisseur d'acier restante, sans rien prélever.
- Sonde de protection cathodique : l'efficacité des anodes anti-rouille.
- Lasers d'échelle : un ordre de grandeur des défauts observés, visible sur l'image.
On passe de « l'état semble correct » à « il reste 12,4 mm d'acier ».
Positionnement sous-marin (USBL / DVL)
Le GPS ne passe pas sous l'eau. Deux systèmes acoustiques prennent le relais :
- USBL : une balise sur le robot donne sa position, avec une précision adaptée à l'ouvrage.
- DVL : mesure son déplacement par rapport au fond.
Chaque photo et chaque défaut est repéré dans l'ouvrage, pour revenir au même endroit à l'inspection suivante.
Classification des ROV : de l'observation au travail
On distingue usuellement les robots sous-marins selon leur taille et leur puissance. À chaque mission, son outil.
Poids des différentes classes
ordre de grandeurMicro-ROV
Très portable, pour les canalisations, petits réservoirs et siphons exigus.
Mini-ROV
Le meilleur compromis : mis à l'eau à la main, il emporte sonars et sondes. Le cœur de l'inspection industrielle.
Work Class
Bras hydrauliques pour les grands travaux offshore, avec navire support.
Inutile de déployer 500 kg pour inspecter une crépine. Pour aller plus loin : Guidelines for ROV Operations (IMCA)
Contraintes opérationnelles et limites physiques
Même le meilleur robot doit composer avec la physique.
Le courant
L'ennemi numéro un : les propulseurs doivent lutter contre le courant tout en tirant le câble, qui agit comme une voile.
La turbidité
Dans une eau chargée, la lumière ne passe plus : le robot navigue alors aux instruments (compas, profondimètre, sonar).
L'accessibilité et l'encombrement
Dans les tunnels, siphons et canalisations, le câble peut s'accrocher. Hélices protégées et carénages lisses limitent ce risque.
L'opérateur ROV : le cerveau derrière la machine
Le robot n'est qu'une extension des sens du pilote. Au-delà du pilotage en 3D sur un écran 2D, il doit savoir interpréter en direct :
- Distinguer une simple algue d'une fissure grave.
- Analyser une corrosion par piqûre.
- Repérer une aspiration dangereuse pour la machine.
C'est le binôme « Machine + Humain » qui fait la réussite d'une mission.
Le ROV, pivot de la maintenance prédictive 4.0
Fini d'attendre la panne ou de vidanger pour vérifier : le robot subaquatique permet d'inspecter un réservoir d'eau potable, une cuve sprinkler ou un bassin technique industriel en restant au sec.
- 01
Inspecter plus souvent, pour moins cher.
- 02
Construire un historique comparable.
- 03
Anticiper le vieillissement grâce au jumeau numérique.